虚拟门槛帮机器人调功率顺利通过滑轨与槛
这个工具反着用:不是拦,是帮
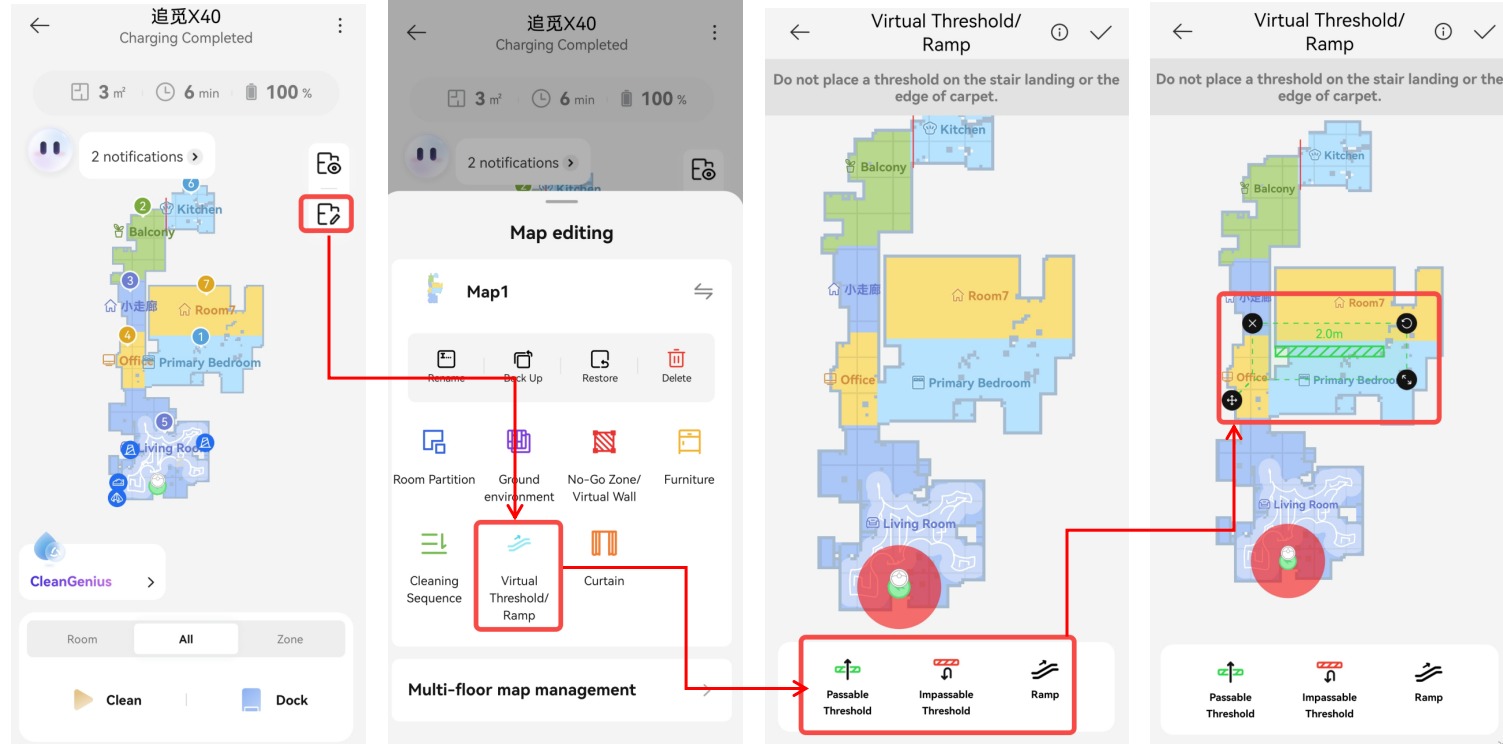
虚拟墙拦住机器人不去,虚拟门槛(Virtual Threshold)则是主动告诉机器人:这里有道槛,提前调整姿态通过。它解决的是"地图上看是平地、实际上有落差"的问题——浴室滑轨、房间之间的门槛石、推拉门的轨道,机器人感知不到高度差,可能在这些位置卡住或绕路。
设置步骤
- 进入地图编辑,找到虚拟门槛工具。
- 在地图上把门槛的实际位置画出来(线形标注)。
- 保存后,机器人经过该位置时按门槛逻辑调整动力通过。
两条安全提醒
官方对虚拟门槛的摆放位置有明确禁令:
- 不要放在易跌落的区域——台阶、楼梯边缘绝不能标成"可以过",标注等于授权通过。
- 不要放在地毯边缘——地毯边缘是机器人自己能感知并处理的过渡,手动标注反而干扰判断。
什么情况下值得标
- 浴室推拉门轨道——凸起的滑轨最容易卡轮子,标注后通过顺畅很多。
- 老房子的门槛石——高度可观但不足以致退避的门槛,标注比让机器人反复撞击强。
- 阳台推拉门轨——同理。
反过来说,平整无障的门口不需要标——多标无益,机器人本身具备一定的越障能力,虚拟门槛只在"它确实过不去或过得艰难"的位置才有价值。
与虚拟墙的搭配
同一个通道可以按需二选一:白天让机器人进浴室打扫就画虚拟门槛帮它过轨,晚上不想让它进去就把虚拟门槛换成虚拟墙拦住。两个工具都在地图编辑里管理,切换成本低。
设置后观察一次机器人过槛的表现,若依然卡顿,检查标注线是否画准了实际槛的位置——差半个机身位效果就不同。