用方向摇杆手动开机器人处理漏扫与卡困
什么时候需要手动开
自动清扫覆盖 95% 的场景,剩下 5% 靠手动:打翻了咖啡想精准开过去处理、机器人卡在桌腿间想把它开出来、某个自动规划覆盖不到的边角想补一刀。遥控模式把机器人当成一台"你能看见实时地图的遥控车"。
遥控的基本操作
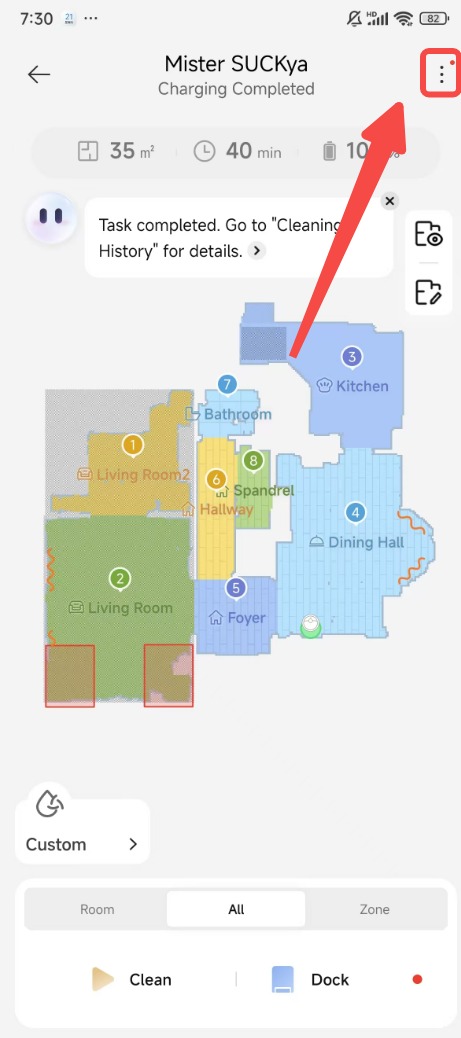
在设备的监控界面里找到手动控制入口(摇杆或方向键形态,随机型略有不同):
- 方向控制——前后左右四向操纵,部分机型支持曲线行进。
- 暂停与继续——自动任务进行中可随时暂停转手动,手动完再交还自动。
- 召回回桩——手动状态下一键让它自己回充电桩。
- 结束任务——直接终止当前清扫。
遥控的三个实用技巧
- 先升视角再动——遥控前把地图转到与机器人朝向一致(见地图显示一页的旋转),方向感立刻对上,避免"按左它往右"的晕船感。
- 慢速精确定位——遥控一般有速度档,精细操作用低速,长距离转场用高速。
- 配合区域清扫——遥控到目标区域附近后,退出手动改用 Zone 框选(见启动清扫一页)让它自动扫那一小块,比全程手开效率高。
遥控救场的典型流程
机器人卡困报警 → 打开监控页看卡在哪 → 遥控倒车脱困 → 若仍不动,人工把它抱回开阔区域 → 应用里点定位重定位 → 继续或召回。
需要抱动机器人的情况,放回地面后让它重新定位再继续——直接抱到哪算哪会让地图定位错乱,地图丢失的处理见常见问题一组。
遥控不影响已排的预约,手动玩一半到点了任务照常触发。