禁区设置让机器人主动绕开不想打扫的区域
禁区解决什么问题
有些区域不是"扫不扫得干净"的问题,而是"该不该去":宠物食盆水碗周围、正在充电的线缆堆、容易碰倒的花架、宝宝爬行垫。禁区(No-Go Zone)在地图上圈出这些矩形区域,机器人清扫时主动绕行。
设置步骤
按官方帮助中心的教程:
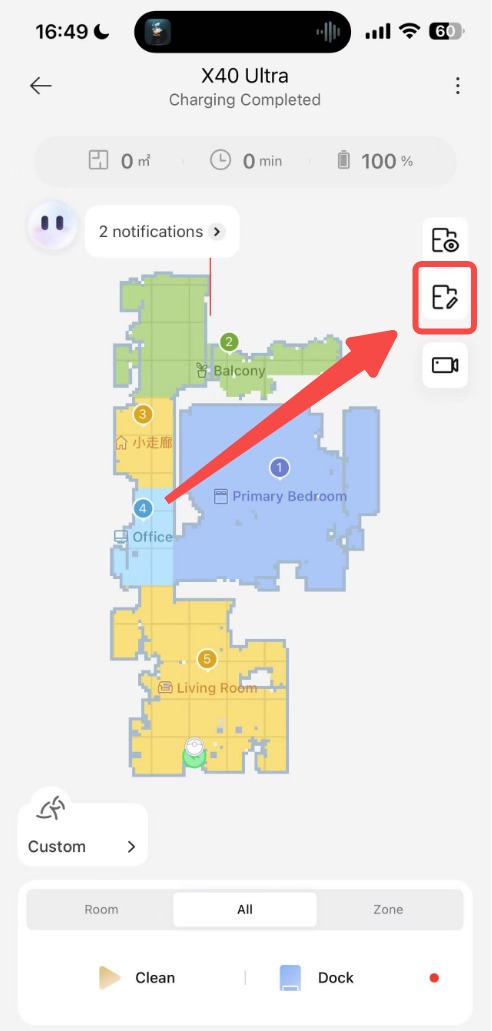
- 进入设备主页——在设备列表里点机器人图标。
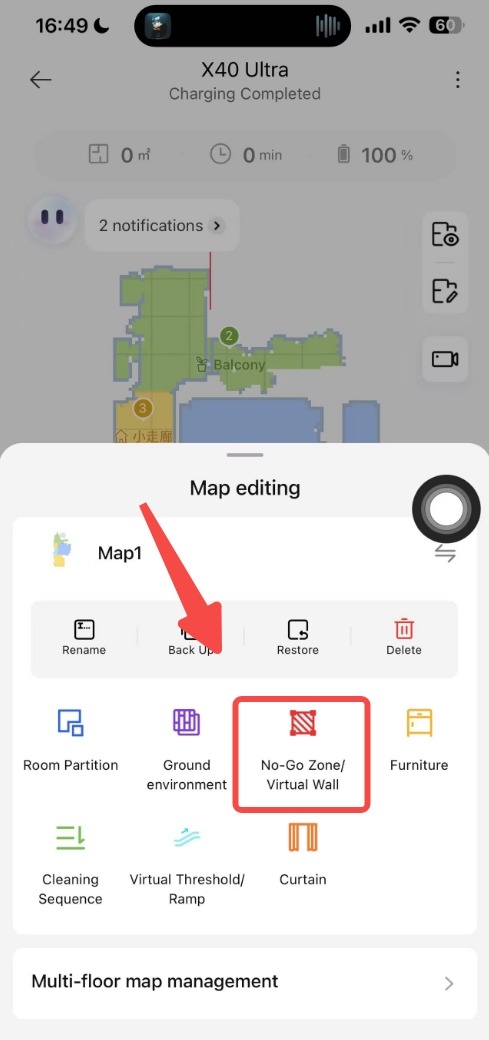
- 打开地图设置——找到"禁区/虚拟墙"选项点进去。
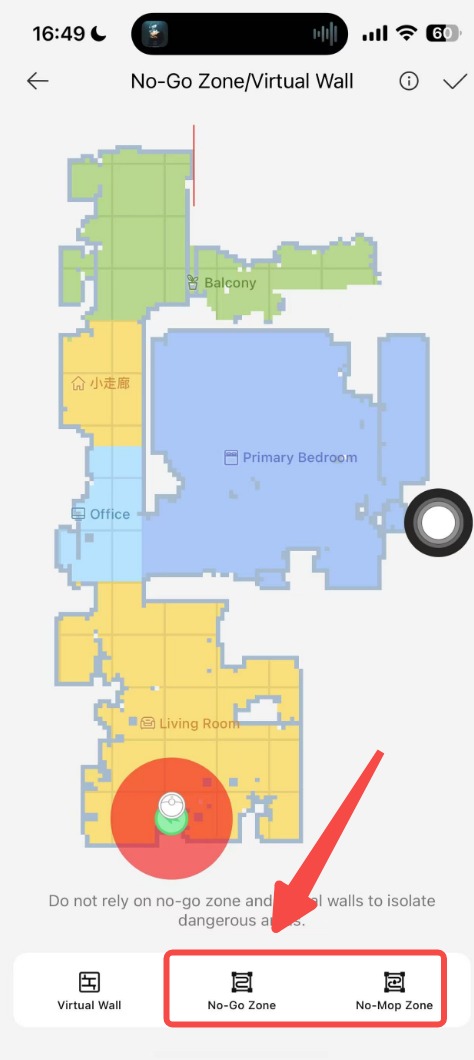
- 选择禁区工具——界面里有禁区与禁拖区两个选项,选禁区。
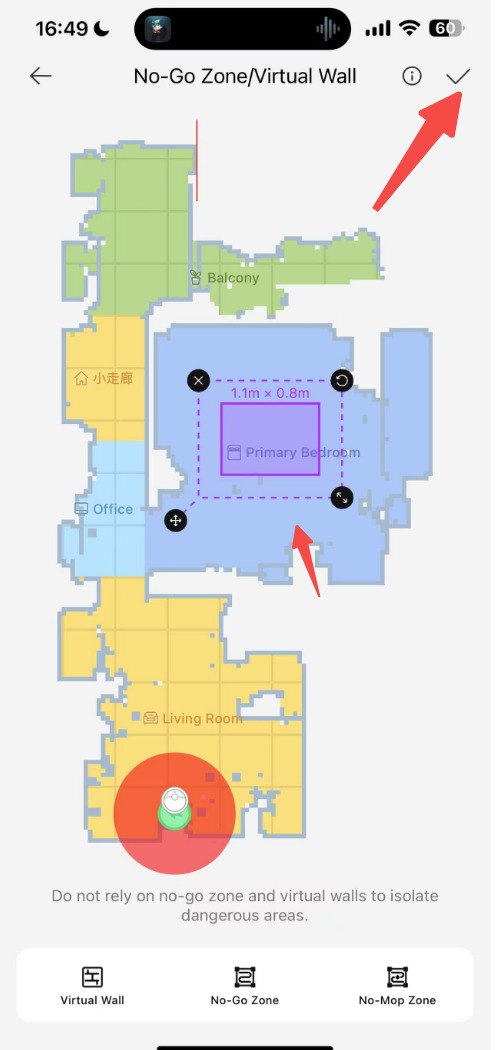
- 在地图上圈出区域——点击地图上想屏蔽的位置,生成可调的矩形。
- 点对勾确认添加。
数量与形状规则
- 最多设置 10 个禁区。
- 禁区是矩形区域,可调整大小与位置,支持旋转编辑。
两条安全红线
官方在功能说明里明确标注:
- 不要把禁区或虚拟墙覆盖在基站上——盖住基站会导致机器人无法回桩充电,清扫结束后它找不到回家的路。
- 不要单靠禁区隔离危险区域——机器人有概率被推挤或误越边界,楼梯口、明火源这类真正危险的区域,物理隔离才是第一道防线,禁区只是辅助。
与禁拖区的区别
禁区是全禁:吸尘和拖地都不去。如果只是不想让它拖地(比如地毯区域)、扫地无妨,用禁拖区更合适,见下一页。
禁区设置即时生效,下一次清扫就按新边界执行。已设置的区域随时可删可调,在同一个界面里管理。