多楼层地图的开启新建与应用三步流程
多层住宅的地图方案
扫拖机器人自己不会爬楼梯,但它可以记住每一层的地图——前提是应用里的多楼层地图功能已开启。开启后每层楼一张独立地图,机器人搬到哪层就用哪层的地图干活。
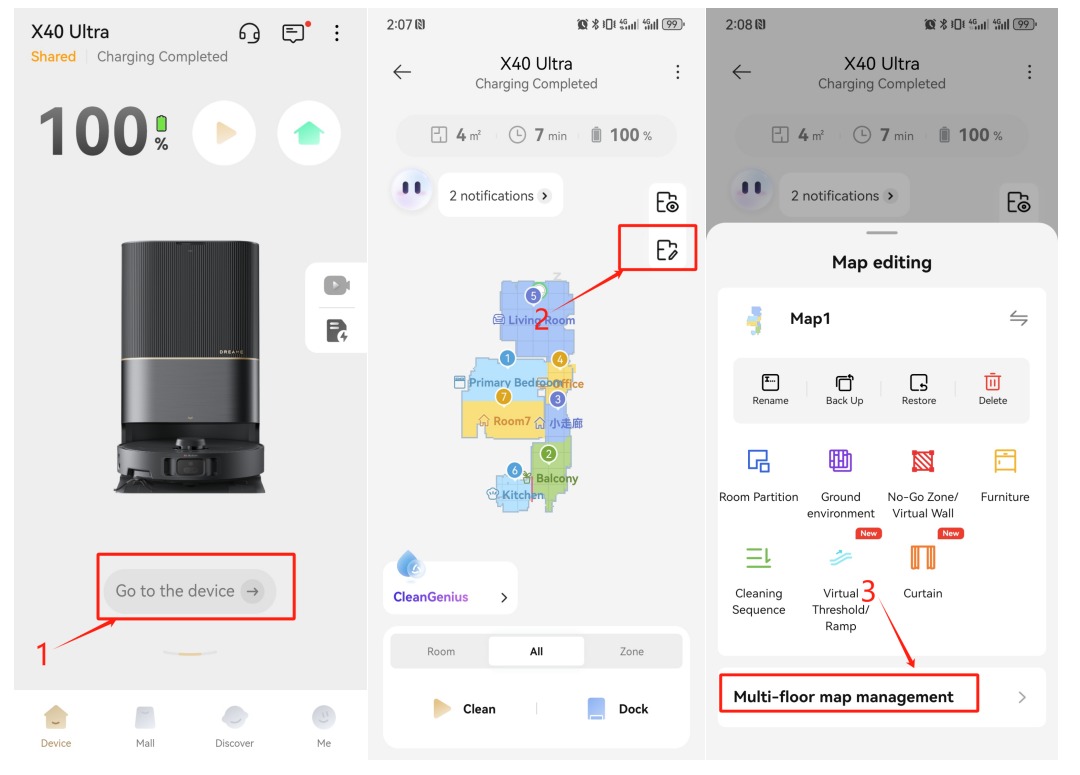
第一步:打开多层地图开关
- 把机器人和充电桩一起搬到目标楼层,充电桩接好电,机器人放上桩。
- 打开应用的地图管理页。
- 找到多楼层地图开关,打开它。
第二步:为每层新建地图
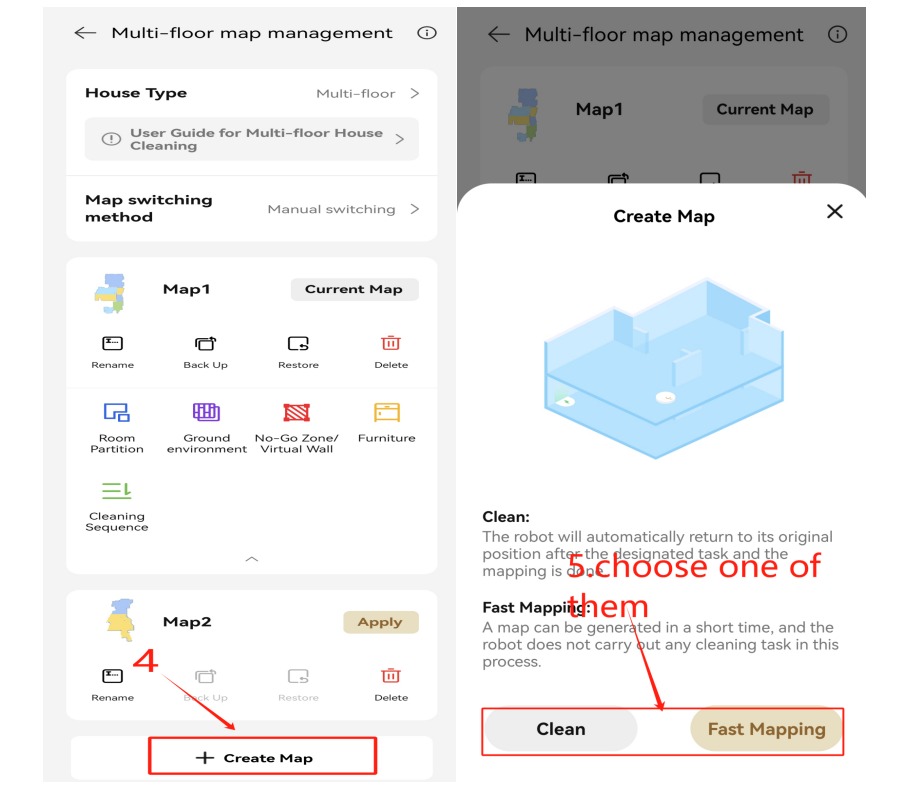
- 开关打开后,点"+"号创建新地图。
- 两种建图方式二选一:直接发起清扫(边扫边画),或用快速建图(只画轮廓不打扫)。
- 让机器人走完一圈,建完自动回桩,新地图保存。
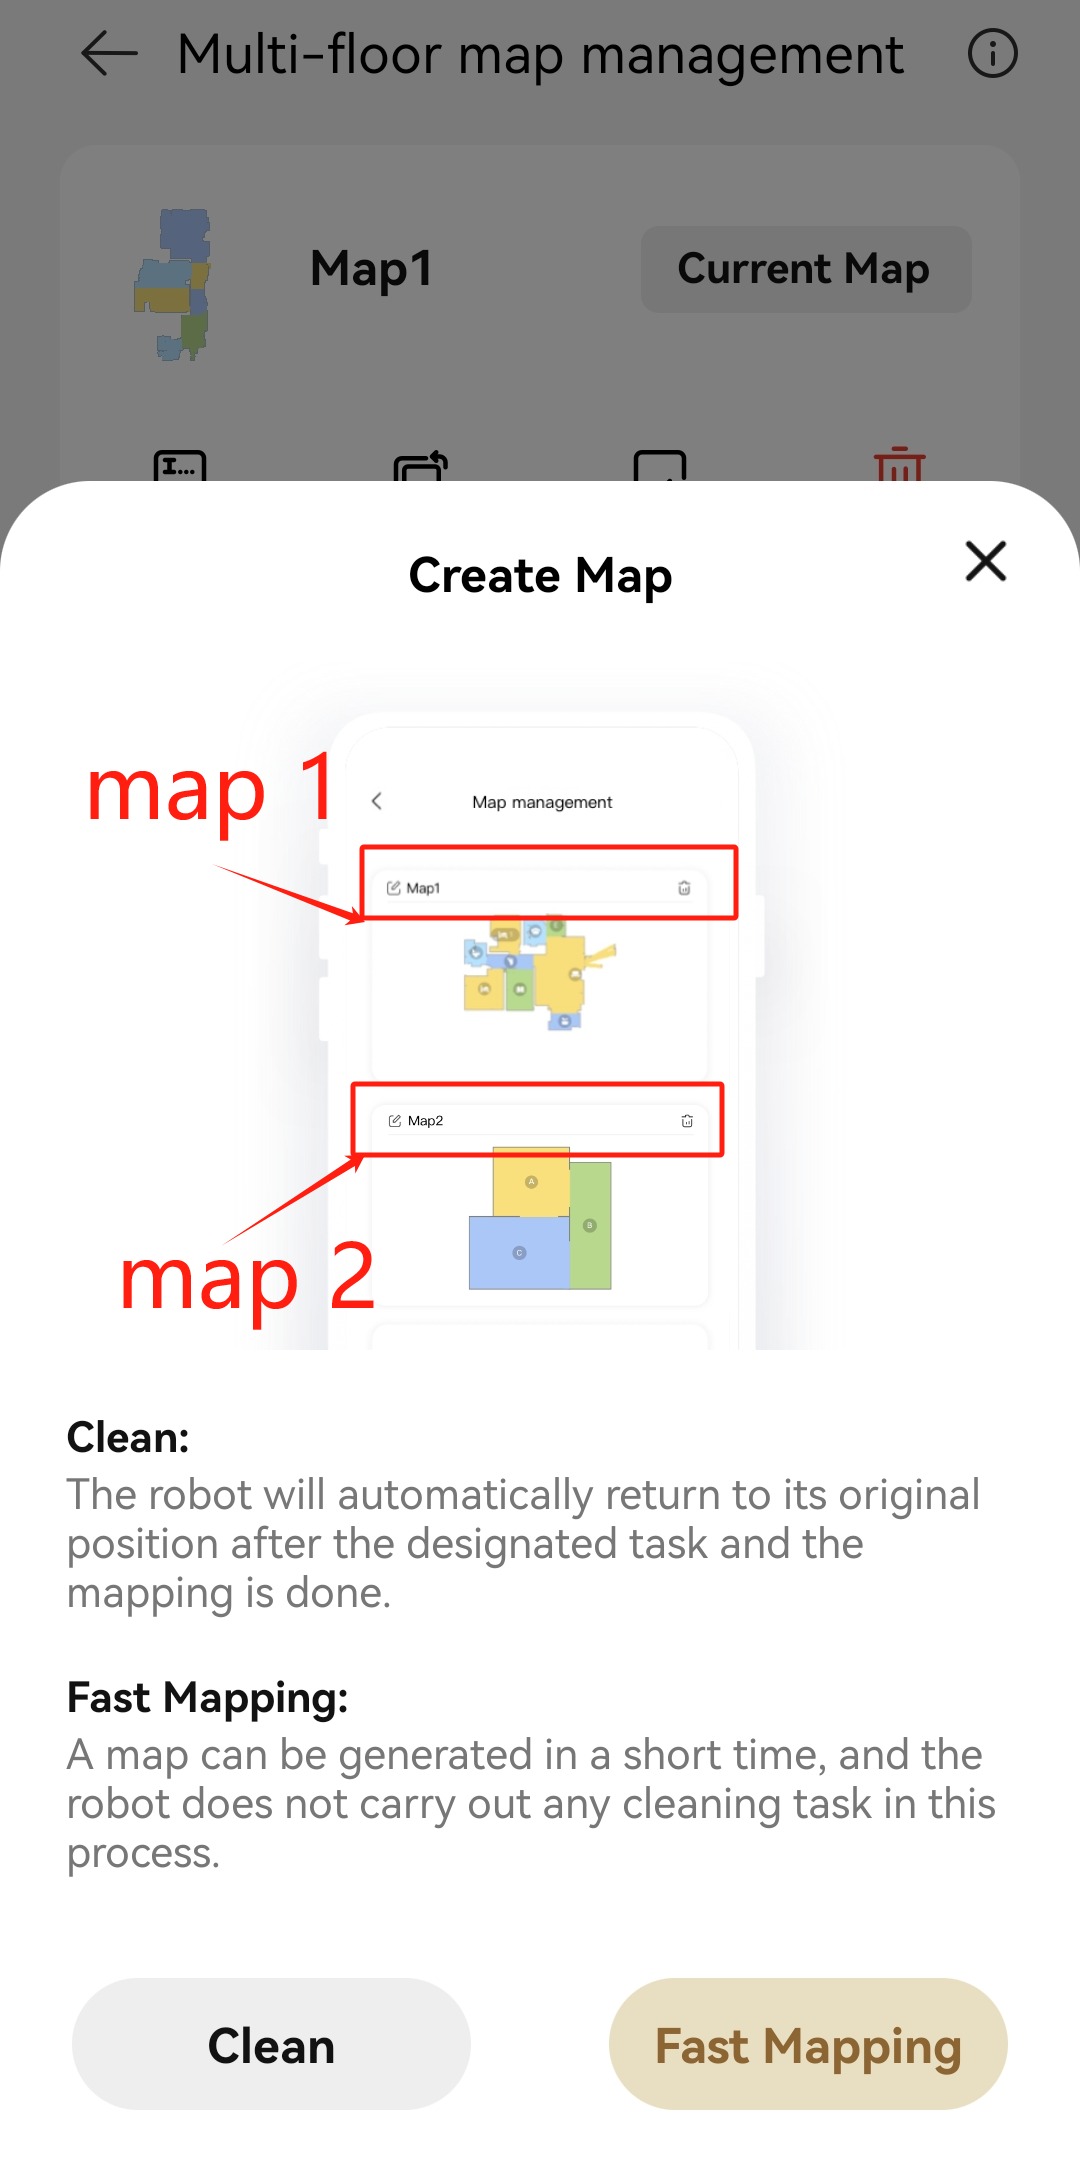
每一层都重复这套流程。楼层命名建议直接叫"一楼""二楼",切换时直观。
第三步:清扫前选对地图
这是多层场景唯一需要动脑的地方:机器人搬到哪层,就在应用里选中那层的地图再开始清扫。应用里的操作是:地图管理 → 选中对应楼层的地图 → 应用它 → 发起清扫。
官方特别强调一条纪律:开始清扫前确认机器人所在环境与所选地图一致。环境对不上时机器人可能建图报错或迷失位置。道理不复杂——机器人靠地图特征给自己定位,拿着二楼地图在一楼找位置,怎么都对不上号。
日常使用的固定动作
每层的清扫流程由此固定成三步:
- 搬机器人上桩到目标楼层。
- 应用里切换到该层地图。
- 启动清扫或按预约自动执行。
预约清扫对多楼层的支持有限——预约绑定的是地图与房间,楼层切换目前需要人工配合,这也是机器形态的物理限制。各层的禁区、分区设置相互独立,每层地图单独编辑,互不影响。